Send oss ​​en e-post
Produkter

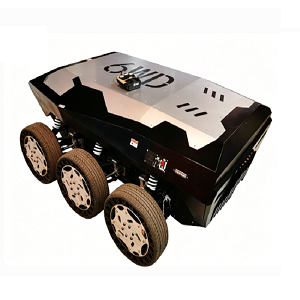
Sporte plattformer med høy ytelse for profesjonelle bulkordrer

View as  
 
Tilpasset robotchassis for beltespor

Tilpasset robotchassis for beltespor

Tilpasset robotchassis for beltespor WD-K3 tilpasset beltebanechassis bruker differensialdrift med to motorer med kodede børsteløse likestrømsmotorer og fullgrensesnittdrivere. Svært integrert og tilpassbar, egenutviklet fjæring sikrer stabil bevegelse og overlegen trafikk. Utstyrt med 48V litiumbatteri med BMS-beskyttelse og 150 mm vedlikeholdsfrie spor, kan den erstatte hjulplattformer for rekognosering, inspeksjon, leting, forskning og undervisningsroboter.
Fjernkontroll Crawler Robot Chassis

Fjernkontroll Crawler Robot Chassis

Fjernkontroll Crawler Robot Chassis WD-K2 universalfjernkontroll-crawler-chassis har Christie helt uavhengig fjæring og børsteløs motor med høyt dreiemoment for sterk kraft. Optimalisert høyde og kraftkonfigurasjon gir enestående trafikkabilitet, lavt tyngdepunkt, stabil drift og høy overføringseffektivitet. Det er en ideell mobil plattform for kamerautstyr og stabile roboter, mye brukt i rekognosering, inspeksjon, leting, brannslukking og andre spesielle robotfelt.
Lett høyhastighets beltet robotchassis

Lett høyhastighets beltet robotchassis

WD-K0 lett høyhastighets belterobotchassis med hel aluminiumsramme og karbonfiberfjæring. Vedtar segmenterte spor med lav motstand, støtter rotasjon på stedet, maks hastighet 10 km/t, vekt under 50 kg. Utstyrt med kjerneløse DC-servomotorer, planetreduksjoner og 12 hydrauliske dempere, gir mønstrede belter sterk trekkraft og jevn off-road-ytelse for rekognoseringsroboter.
Gummi belte belte chassis understell

Gummi belte belte chassis understell

Gummi belte belte chassis understell WD-600/600L mini belterobotchassis oppfyller høye krav til terreng og stabil ytelse for små rekognoseringsroboter. Den er utstyrt med 12 hydrauliske dempere og mønstrede spor, og har maksimal støtvandring av lignende chassis, perfekt for kamera- og synsrekognoseringsroboter.
Beltet understell | Gummi og robotbelte chassis

Beltet understell | Gummi og robotbelte chassis

Beltet understell | Gummi og robotbelte chassis Vi utvikler uavhengig av hverandre WD-K1 universal robotbelte-chassis, utstyrt med børsteløs DC-dobbeltmotor-differensialdrift, høypresisjonskoderkontroll og reserverte kommunikasjonsgrensesnitt av flere typer. Vi støtter personlig tilpasset struktur- og kraftkonfigurasjonstilpasning, tilpasning til inspeksjon, brannslukking, rekognosering, vitenskapelig forskning og pedagogiske robotscenarier.
T12 belteplattform i industrikvalitet

T12 belteplattform i industrikvalitet

T12 Industrial-Grade Tracked Platform er en profesjonell mobilitetsløsning designet for industrielle applikasjoner med høy intensitet og komplekse miljøer, og kombinerer høy nyttelastkapasitet med utmerket stabilitet.
Som en pålitelig Sporede plattformer-produsent og leverandør i Kina har vi tilpassede alternativer og volumrabattpriser. Bare send oss ​​et tilbud!
E-post
info@tjwdhk.cn
Adresse
Rom 3025, bygning 1, sone F, Guangxuan Road, Airport International Headquarters Base, Dongli District, Tianjin City, Kina
X
Vi bruker informasjonskapsler for å gi deg en bedre nettleseropplevelse, analysere nettstedstrafikk og tilpasse innhold. Ved å bruke denne siden godtar du vår bruk av informasjonskapsler. Personvernerklæring
AvvisAkseptere