Send oss ​​en e-post
Produkter
Sugeveggklatrerobot

Sugeveggklatrerobot

Model:WD-CR3
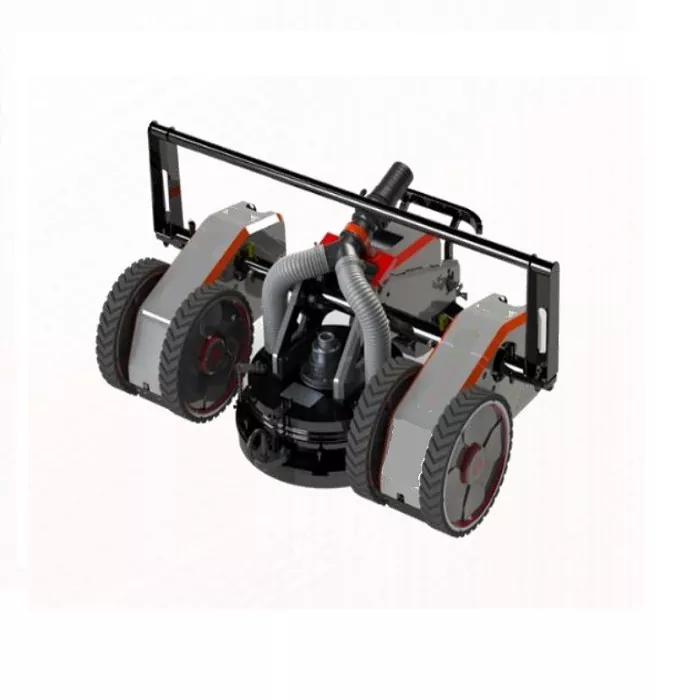
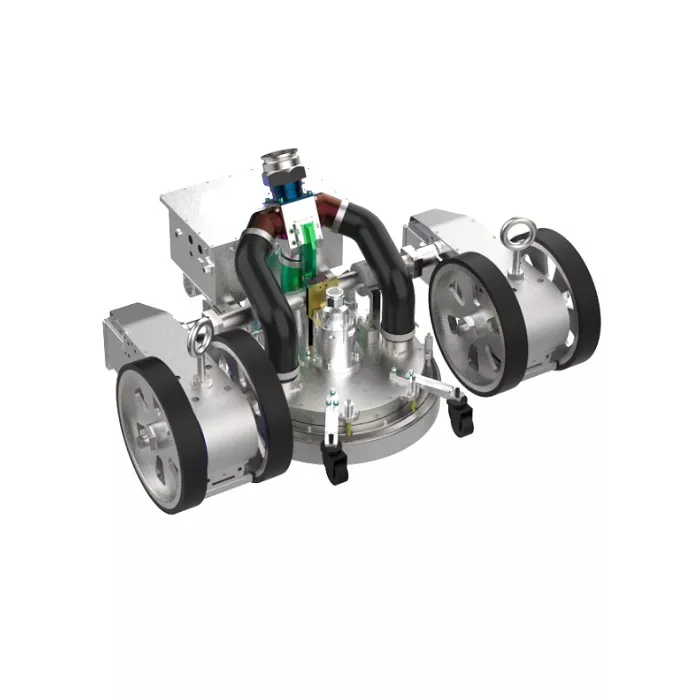
Denne autonome klatreroboten for sugevegg er konstruert for inspeksjon av infrastruktur i stor høyde på betongoverflater. Ved å bruke avansert adsorpsjon under undertrykk, sikrer sugeveggklatreroboten stabil vedheft og presis bevegelse i temperaturer fra -20°C til +50°C. Utstyrt med doble 1080P-kameraer og AI-deteksjonssystemer, erstatter den manuelt arbeid for sikrere og mer effektive kontaktbaserte operasjoner. Med en nyttelast på ≤5 KG og modulær design, integrerer denne roboten dataadministrasjon for omfattende strukturell helseovervåking.

Introduksjon: Utfordringen ved operasjoner i høye høyder

Vedlikehold av infrastruktur, spesielt for store betongkonstruksjoner som broer, demninger og høyhus, har lenge stått overfor betydelige utfordringer. Tradisjonelle metoder er sterkt avhengige av manuelt arbeid som involverer tau og stillaser, noe som utgjør en alvorlig sikkerhetsrisiko for arbeiderne. Videre er menneskelig inspeksjon ofte subjektiv, ineffektiv og vanskelig å standardisere. For å håndtere disse miljømessige og operasjonelle smertepunktene tilbyr vår fullt autonome klatrerobot med sugevegg en transformativ løsning. Ved å utnytte prinsippene for adsorpsjon av undertrykk under vakuum, skaper dette systemet en sikker feste til vertikale overflater, noe som muliggjør sikre og presise automatiserte operasjoner i komplekse miljøer.

Kjerneteknologi: Avansert negativt trykkadsorpsjon

I hjertet av systemet vårt er 独创吸附系统 (originalt adsorpsjonssystem). I motsetning til magnetiske crawlere begrenset til ståloverflater, er sugeveggklatreroboten designet spesielt for det store flertallet av infrastrukturen som består av betong. Mekanismen genererer et undertrykk i forhold til atmosfærisk trykk mellom roboten og veggoverflaten. Denne teknologien lar roboten feste seg godt til ulike materialoverflater, og sikrer stabilitet selv under kontaktbaserte oppgaver. Enten den brukes innendørs eller utendørs, opprettholder roboten ytelse over et bredt arbeidstemperaturområde på -20°C til +50°C, noe som gjør den tilpasningsdyktig til forskjellige globale klimaer.

Nøkkelfunksjoner og tekniske spesifikasjoner

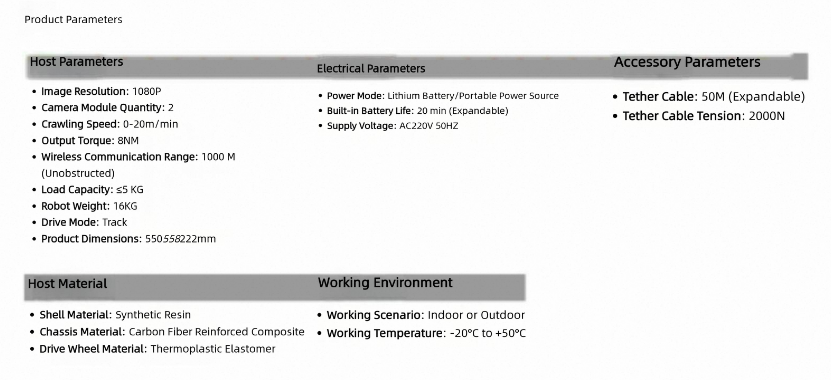
Sugeveggklatreroboten er bygget for holdbarhet og intelligens. Konstruert med et syntetisk harpiksskall og et karbonfiberforsterket komposittchassis, balanserer den lett mobilitet (16 kg totalvekt) med robust strukturell integritet. Viktige tekniske høydepunkter inkluderer:

High-Definition Vision: Utstyrt med 2 kameramoduler som tilbyr 1080P oppløsning, og gir tydelig visuell tilbakemelding for eksterne operatører.

Smidig mobilitet: Kan klatre i hastigheter fra 0 til 20m/min med et utgående dreiemoment på 8NM, slik at den kan navigere vertikale hindringer effektivt.

Utvidet drift: Drevet av litiumbatterier eller mobile strømkilder, tilbyr den 20 minutters kontinuerlig drift (utvidbar), støttet av en 50M tjorkabel (utvidbar) med 2000N spenningsmotstand.

Robust tilkobling: En trådløs kommunikasjonsrekkevidde på opptil 1000M (uhindret) sikrer sanntidskontroll og dataoverføring.


Intelligente systemer og dataintegrasjon

Utover fysisk klatring, fungerer denne roboten som en smart dataterminal. Den har et intelligent integrert kontrollsystem der "alt er under kontroll." Det romlige posisjoneringssystemet sikrer sporbarhet av inspeksjonsveien. Avgjørende er at roboten fungerer som en node i et større dataøkosystem. Den samler data fra sine innebygde verktøy og sin egen driftsstatus til en enhetlig plattform. Dette letter opprettelsen av "Structural Health Archives" og muliggjør big data-analyse for prediktivt vedlikehold. Den modulære utformingen lar brukere enkelt bytte nyttelast, tilpasse sugeveggklatreroboten for rengjøring, sliping eller detaljert sprekkdeteksjon. Bruksområder: Transformering av kontaktbaserte arbeidsflyter

Allsidigheten til sugeveggklatreroboten strekker seg over flere bransjer som krever kontaktbasert automatisering. Den er ideell for: Sikkerhetskritiske inspeksjoner: Erstatning av mennesker i høyrisikosoner (høyde) for å eliminere fallfare. Gjentatte oppgaver: Utføre mekanisk, repeterende skanning eller rengjøring med høyere konsistens og presisjon enn menneskelige arbeidere.Komplekse miljøer: Bruker på andre ujevne betongoverflater.

Send forespørsel
Kontaktinfo
  • Adresse

    Rom 3025, bygning 1, sone F, Guangxuan Road, Airport International Headquarters Base, Dongli District, Tianjin City, Kina

📧 Salgsforespørsel

Profesjonell salgsrådgivning og skreddersydde løsninger for å hjelpe deg med å få produkttilbud og dedikert service.

📝 Forespørselsskjema

Fyll ut vårt raske forespørselsskjema, og vårt forretningsteam vil svare på forespørselen din umiddelbart.

🛠️ Teknisk støtte

24/7 teknisk assistanse og ekstern feilsøking for å sikre stabil drift og rask problemløsning.

📍 Kontorsteder

Globalt kontornettverk som dekker Nord-Amerika, Europa og Asia-Stillehavet for lokal støtte.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Karriere

Utforsk nye karrieremuligheter og bli med i et dynamisk, innovativt team for gjensidig vekst og gjennombrudd.
E-post
info@tjwdhk.cn
Adresse
Rom 3025, bygning 1, sone F, Guangxuan Road, Airport International Headquarters Base, Dongli District, Tianjin City, Kina
X
Vi bruker informasjonskapsler for å gi deg en bedre nettleseropplevelse, analysere nettstedstrafikk og tilpasse innhold. Ved å bruke denne siden godtar du vår bruk av informasjonskapsler. Personvernerklæring
AvvisAkseptere