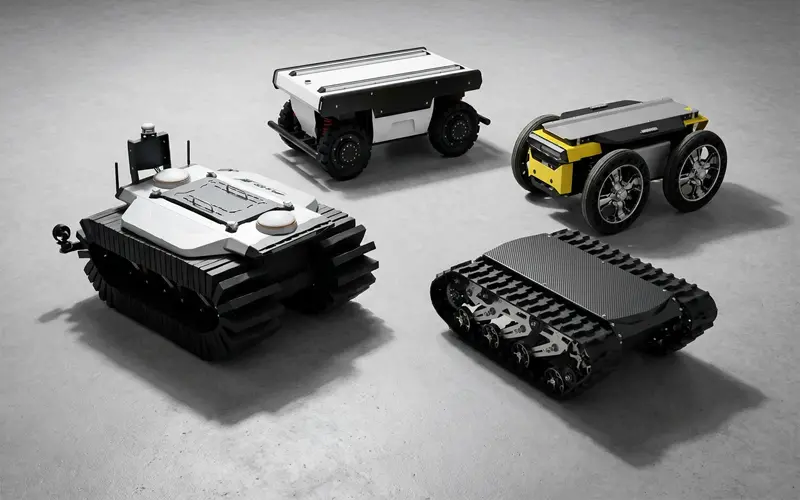
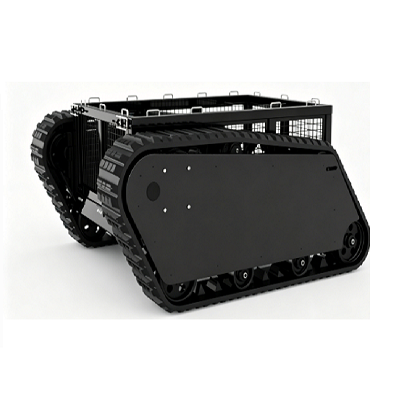
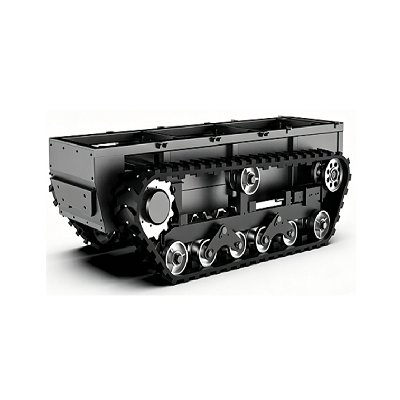
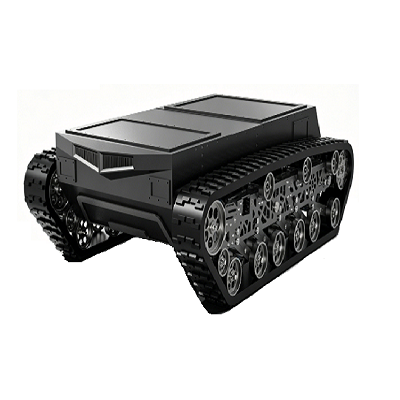
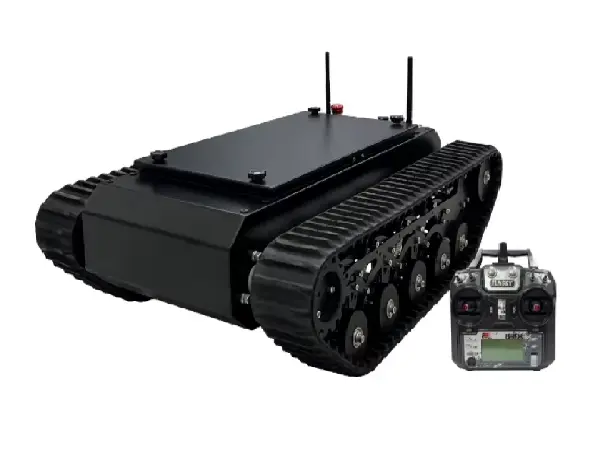
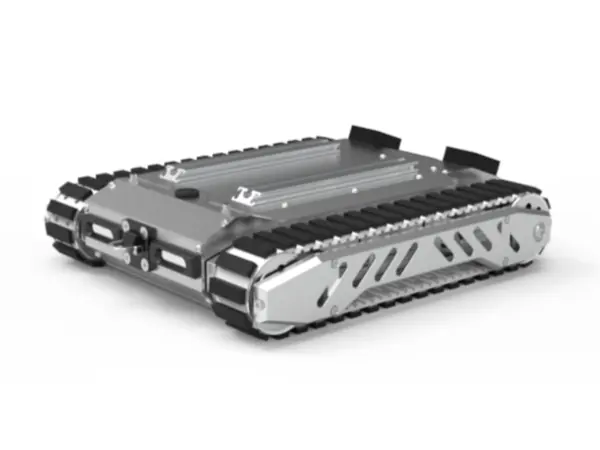
WD-K11 robotchassis med spesialtilpasset last er en universell beltet mobilplattform som tar i bruk ensidig uavhengig sporkraftoppsett. Hvert sporgangssystem er utstyrt med separat strømforsyning og børsteløs motor med høyt dreiemoment for å realisere høy plassutnyttelse. Optimalisert tilpasning av chassishøyde og kraft gir enestående trafikkabilitet, lavt tyngdepunkt, stabil drift og høy overføringseffektivitet, og gir pålitelige mobile løsninger for alle bransjer. Den støtter rask demontering og utskifting av ulike funksjonelle moduler, inkludert informasjonsreléstasjon, rekognoseringssøkeplattform, redningstransportplattform, minerydding EOD-plattform, UAV-bæreplattform og løfteløfteplattform.
WD-K10 hydraulisk belteunderstell er en dieseldrevet hydraulisk robotplattform som består av hovedkropp, dieselmotor og reisehydraulikkmotorer. Den lette høyintegrerte rammen integrerer drivstofftank, hydraulikktank og motor, og støtter montering av vannoppsamler, brannvannkanoner og andre moduler. Sammenlignet med elektrisk chassis har dette hydrauliske belteunderstellet sterk trekkraft, rask utplassering og lave langsiktige vedlikeholdskostnader for utstyr, noe som gjør det til det beste valget for lang utholdenhet, høyhastighets mobilitet og tøffe arbeidsscenarier.
WD-K9 universal beltekassis for landbruksmaskin er en elektrisk beltet mobilplattform spesielt utviklet for gårdsscenarier. Den tar i bruk differensialdrift med to motorer utstyrt med fullkommunikasjon elektrisk drivsystem med høy effekt. Den egenutviklede svingarmopphenget gir enestående torsjonsmotstand og sidestivhet, optimalisert for gjørmete jordbruksland.
WD-K8 heavy-duty komplett belteunderstellssystem er vår tunglaste belteplattform utstyrt med kraftige slitesterke belter for sterkt forbedret lastekapasitet. Ved å bruke Christie uavhengig fjæring og optimalisert 72 % bakkekontaktforhold, leverer den ultrastabil kjøreytelse med utmerket komfort via hydrauliske dempere. Den tykke fleksible sporbasen unngår høyfrekvente vibrasjoner generert av vanlige tekniske spor i høy hastighet, og beskytter effektivt alle typer utstyr ombord. Støttet av 12 Christie støtdempere, dobbelt 285N·M nominelt dreiemoment, maks 500 kg belastning, 30 reduksjonsforhold, 30° trappegang og IP54 beskyttelsesgrad, fungerer den som et pålitelig tungt mobilt fundament for ulike industrielle spesialroboter.
WD-K7 tilpasset belteunderstell for anleggsmaskiner er en universell belterobotplattform med dobbelmotors differensialdrivsystem, utstyrt med koderutstyrte likestrømsmotorer og fullkommunikasjonsdrivere. Svært integrert med flere tilpassbare konfigurasjoner for å tilpasse seg ulike arbeidsforhold. Dens egenutviklede fjæring har utmerket torsjonsmotstand og sidestivhet, og gir enestående kjøretøystabilitet, mobilitet og terrengkapasitet. Matchet med tilpasset BMS-beskyttet litiumbatteri og vedlikeholdsfrie konstruksjonsbaner med sterk terrengtilpasning, støtter den tilpasset industriell utseendedesign. Egnet for alle sporingsscenarier med tung last, mye brukt innen rekognosering, inspeksjon, leting, vitenskapelig forskning og undervisningsindustri.
WD-K6G heavy-duty beltebåndchassis er en høyytelses universal belterobotplattform utstyrt med Christie full uavhengig fjæring og børsteløs motor med høyt dreiemoment. Avstemt chassishøyde og kraftkonfigurasjon gir den enestående trafikkabilitet, lav tyngdekraft, jevn drift og høy overføringseffektivitet, noe som muliggjør fleksibel kjøring i ulike komplekse terreng. Med overlegen ytelse og stabilitet gir den pålitelige mobile løsninger for roboter som arbeider i alle slags spesielle miljøer.
Vi bruker informasjonskapsler for å gi deg en bedre nettleseropplevelse, analysere nettstedstrafikk og tilpasse innhold. Ved å bruke denne siden godtar du vår bruk av informasjonskapsler. Personvernerklæring